Google Maps no elige una ruta basándose únicamente en el principio de que "la carretera principal es mejor". El sistema analiza la red de carreteras, la velocidad actual del tráfico, los datos históricos del tráfico y la información sobre incidentes, y luego calcula el tiempo estimado de viaje. Google también tiene en cuenta la calidad y las características de la carretera.
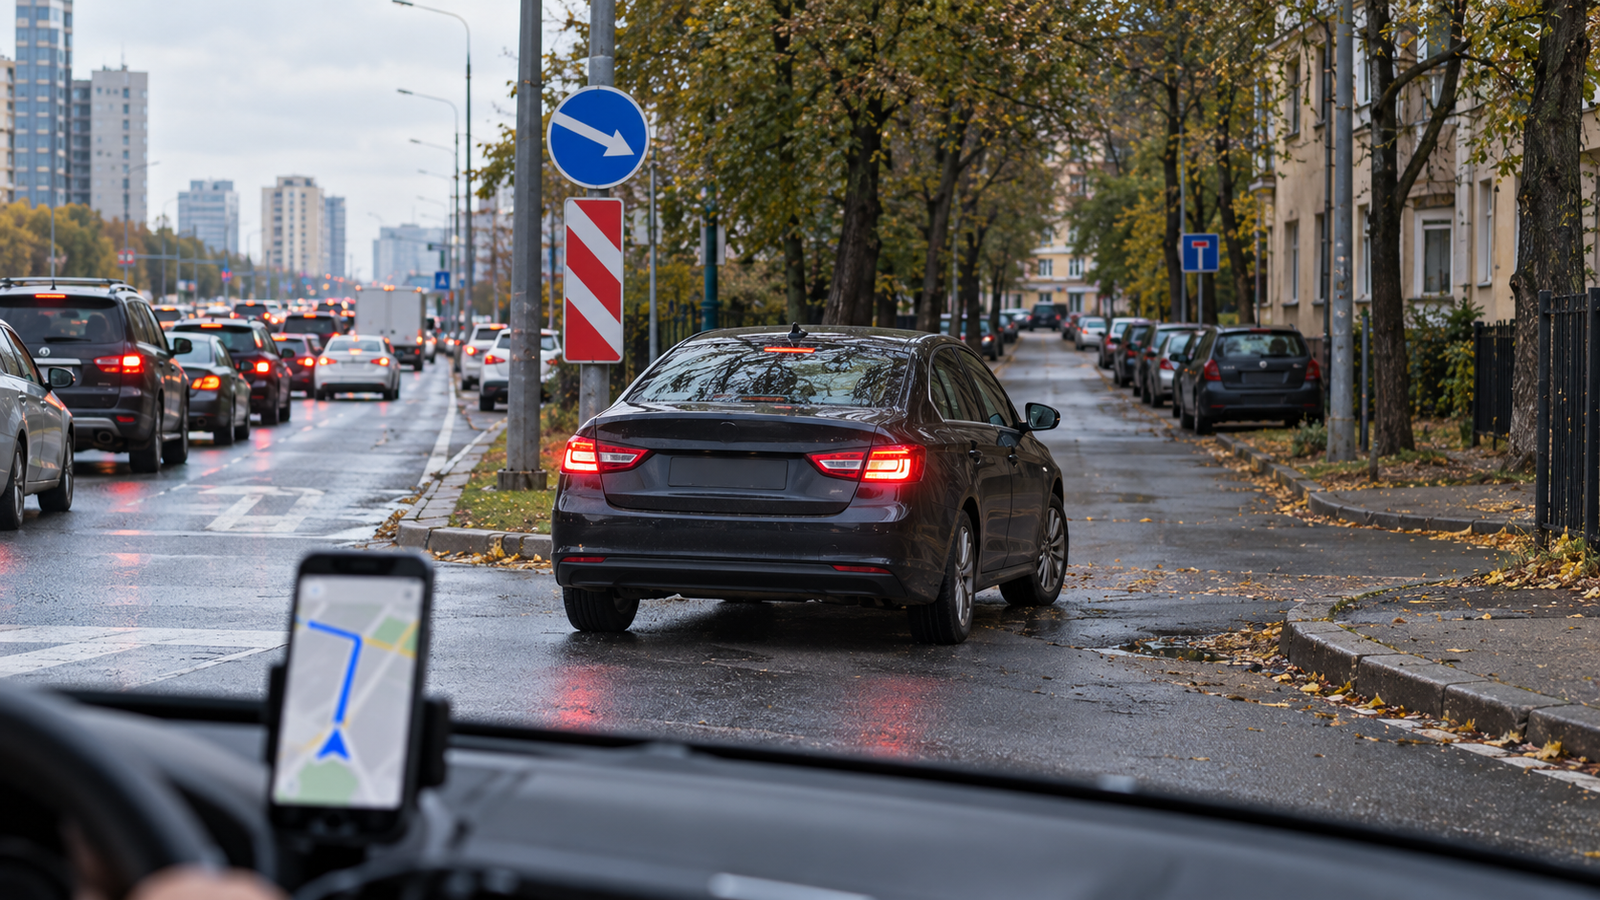
Aquí es donde surge la paradoja. Si el navegador detecta un atasco en una autopista principal, puede sugerir al conductor una calle más tranquila donde el tiempo estimado de viaje sea menor. Pero si miles de automovilistas hacen lo mismo al mismo tiempo, la ventaja de esa ruta desaparecerá rápidamente.
Este efecto se explica a través del llamado problema de enrutamiento egoísta: cada conductor optimiza su propio viaje, y la aplicación no busca minimizar el tiempo total para toda la red de carreteras. Como resultado, el flujo de automóviles puede desviarse de las carreteras principales a calles que originalmente no están diseñadas para tal volumen de tráfico.
Al mismo tiempo, Google recalcula constantemente las rutas. Para la predicción, la compañía utiliza no solo la situación actual, sino también datos históricos de tráfico, y los algoritmos de aprendizaje automático evalúan cómo será el tráfico después de un tiempo. Por lo tanto, la ruta puede cambiar incluso después de que comience el viaje.
También hay una fuente de errores más simple: los datos del mapa en sí pueden estar incompletos o desactualizados. Google obtiene información sobre las carreteras tanto de los usuarios como de los socios, y los límites de velocidad provienen de varias fuentes con diferente precisión y cobertura. La compañía prevé específicamente la posibilidad de informar una ruta errónea o un límite de velocidad incorrecto.
Lea más materiales:
- Bentley convierte los concesionarios en talleres: más del 70% de los clientes eligen la personalización Mulliner
- Russia se acerca a Alemania en el registro de Rolls-Royce: 156 coches importados en ocho meses
- Geely decidirá el destino del hiperdeportivo Alpine A424: la compañía podría entrar en el WEC ya en 2027
Comentarios